
مهندسی برق

درباره سایت
آخرین مطالب
امکانات وب
مدل کاهش مرتبه یافته (مرتبه 2) مبدل تکلیف سری 1 را در نظر بگیرید. ولتاژ خازن خروجی و مشتق آنرا بعنوان متغیرهای حالت جدید در نظر بگیرید و سعی کنید الف) یک کنترلگر پسگام ب) یک کنترلگر پسگام همراه مشاهده گر طراحی کنید.
توجه کنید که در مشتقگیری مرتبه 2 از ولتاژ این خازن، مشتق ورودی کنترلی هم ظاهر می شود. (از مقاله آقای Fadil که در بخش منابع درس قرار داده شده کمک بگیرید البته فعلا بدون کنترل تطبیقی و با انتخاب متغیرهای ولتاتژ خازن و مشتق آن. سعی کنید مشابه این مقاله پایداری خود قانون کنترل را نظیر رابطه های 13 و 20 این مقاله بررسی کنید؛ چون بجای u مشتق آن بدست می آید و درجه سیستم یکی اضافه می شود.ادامه مطلب
مشابه مقاله Fadil که در منابع درس قرار داده شده، یک کنترل پسگام تطبیقی برای مدل درجه 3 و درجه 2 مبدل POSLL طراحی کنید.
ضمنا تکالیف شبیه سازی بعدا مشخص خواهند شد.
+ نوشته شده در جمعه بیستم اسفند ۱۳۹۵ساعت 15:34 توسط نویدرضا ابجدی |
ضمن تبریک سال نو فایل پیوست را مشاهده کنید:
http://s8.picofile.com/file/8290680750/HW4_machine1.pdf.html
1- از کنترلگرهای مود لغزشی مرتبه دو برای کنترل مبدل POSLL استفاده کنید. روابط مربوطه را بنویسید و سیستم حلقه بسته را شبیه سازی کنید.
2- مثالی از یک سیستم واقعی ارائه دهید که یکی از کنترلگرهای مود لغزشی زمان گسسته بر روی آن قابل اجرا باشد.
3- مثالی از یک سیستم واقعی ارائه دهید که یکی از مشاهده گرهای مود لغزشی بر روی آن قابل اعمال باشد.
+ نوشته شده در شنبه ششم خرداد ۱۳۹۶ساعت 9:13 توسط نویدرضا ابجدی |
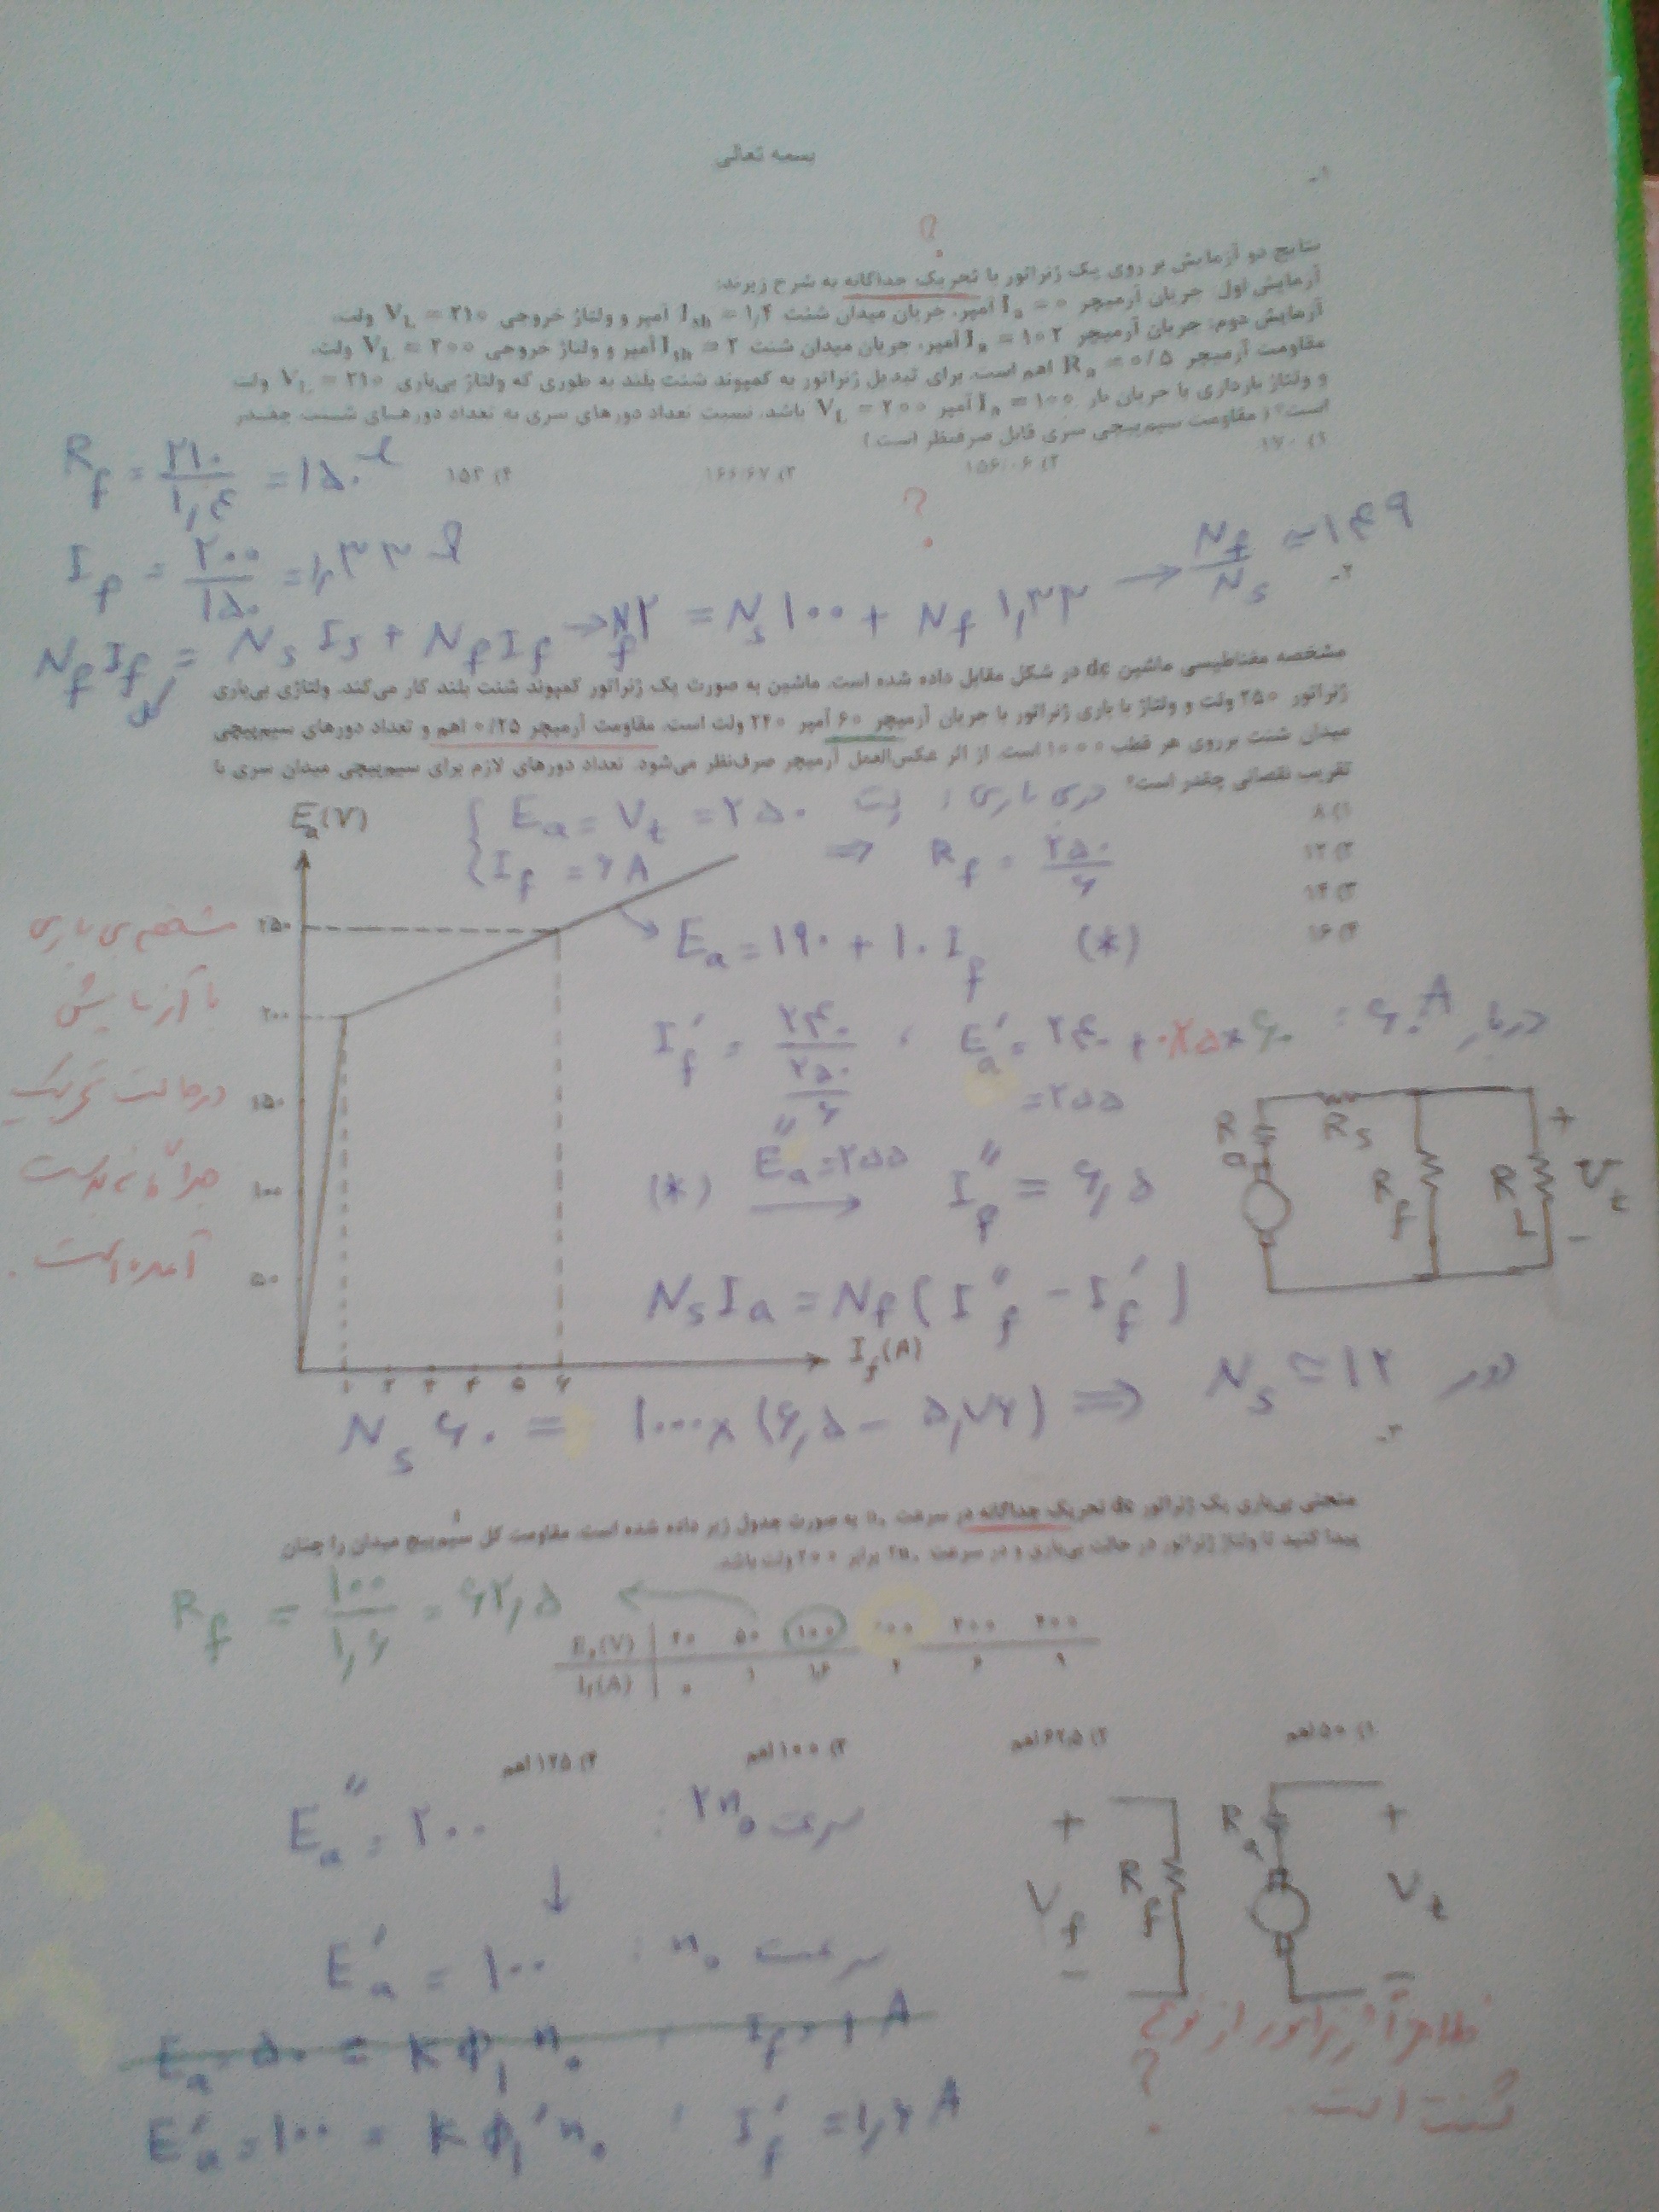
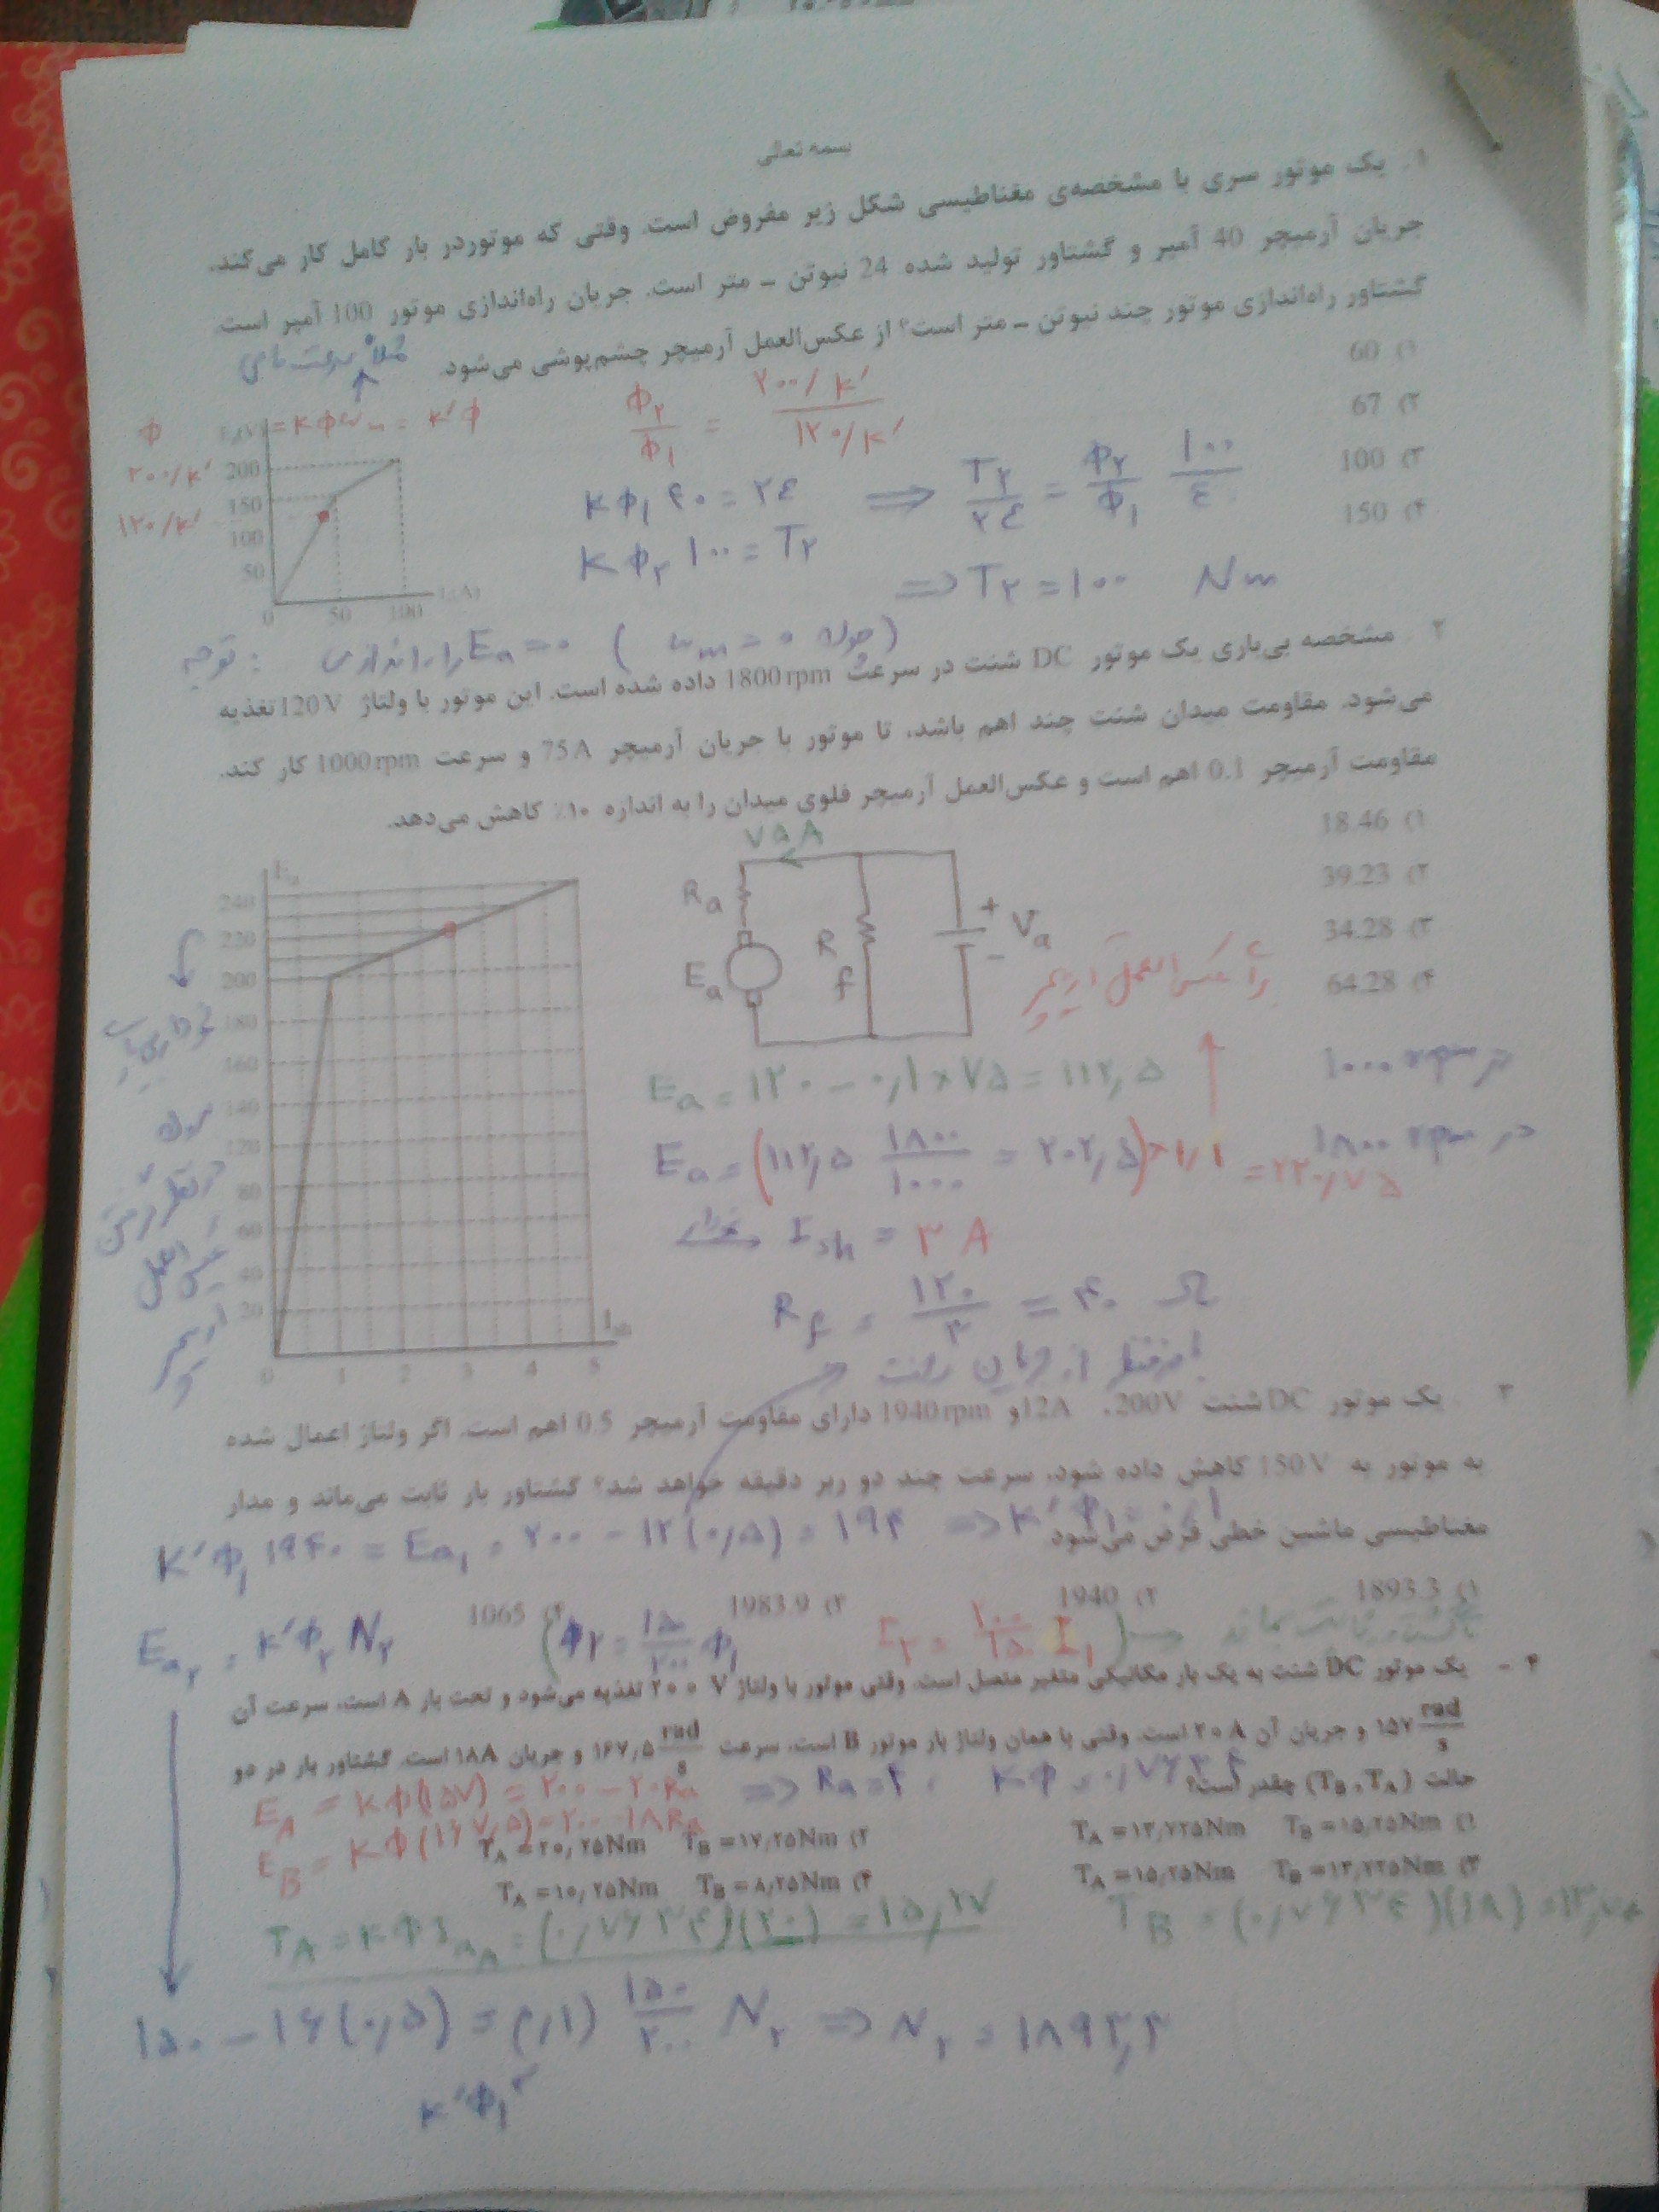
http://s8.picofile.com/file/8272381318/machine2HW3.pdf.html
مبحث مبنای واحد (pu) هنوز در کلاس درس مطرح نشده با اینحال در کلاس حل تمرین توضیح داده خواهد شد.
برچسب:
نویسنده: النا موسویپور
http://s9.picofile.com/file/8272433184/elec_sanHW2.pdf.html
برچسب:
نویسنده: النا موسویپور
http://s9.picofile.com/file/8272434284/elec_ghod_HW3.pdf.html
برچسب:
نویسنده: النا موسویپور
http://s8.picofile.com/file/8273236242/machine2HW4.pdf.html
برچسب:
نویسنده: النا موسویپور
http://s9.picofile.com/file/8273240876/elec_sanHW3.pdf.html
برچسب:
نویسنده: النا موسویپور